

Spis treści
Wskazówki dotyczące ułożenia chorej, umieszczenia portów,bezpieczeństwa i skuteczności zabiegu oraz zagadnienia ekonomiczne.
Wykorzystanie robota da Vinci podczas operacji ginekologicznych umożliwiło wykonywanie zabiegów minimalnie inwazyjnych u coraz większej liczby chorych, u których dotychczas jedyną możliwością była operacja otwarta. Wcześniej udowodniono przewagę operacji laparoskopowych nad otwartymi polegającą na skróceniu czasu pobytu chorych w szpitalu, przyspieszeniu powrotu do
zdrowia, zmniejszeniu objętości utraconej krwi, uzyskaniu lepszego wyniku kosmetycznego oraz zmniejszeniu częstości występowania powikłań.
Laparoskopowe zabiegi z dostępu przez pochwę są jednak wykonywane rzadziej z uwagi na złożony charakter chorób narządu rodnego. Tradycyjna technika laparoskopowa wymaga również sprawności manualnej, niekiedy wykonywania nietypowych ruchów, a także wykorzystywania narzędzi cechujących się ograniczonym zakresem ruchów, co często stwarza konieczność przyjęcia niewygodnej pozycji sprzecznej z zasadami ergonomii. Kolejnym utrudnieniem napotykanym w trakcie zabiegów laparoskopowych wykonywanych zarówno przez pochwę, jak i z dostępu tradycyjnego, jest ograniczona widoczność w polu operacyjnym, a także konieczność współpracy z doświadczonym asystentem. Trudności te sprawiają, że chirurdzy są zmęczeni i sfrustrowani. Dlatego odsetek histerektomii wykonywanych z dostępu brzusznego wciąż przekracza 60%, podczas gdy odsetek tego rodzaju operacji z dostępu przez pochwę pozostaje na poziomie 22%, a w przypadku histerektomii laparoskopowych 14%, mimo że techniki minimalnie inwazyjne wykorzystuje się od ponad 20 lat. 1, 2
Chirurgia z użyciem robotów stała się rzeczywistością, gdy Food and Drug Administration (FDA) zarejestrowała AESOP (Automated Endoscopic System for Optimal Positioning), czyli pojedyncze ramię robota reagujące na polecenia słowne. W 1999 r. dodano dwa kolejne ramiona robota, tworząc system chirurgiczny ZEUS. Jednocześnie wprowadzono w życie pomysł operowania chorych na odległość określany mianem telechirurgii. Technologię tę udoskonaliła firma Intuitive Surgical, która dołączyła konsolę pozwalającą chirurgowi obserwować pole operacyjne na ekranie monitora i poruszać narzędziami osadzonymi w ramionach robota za pomocą manipulatorów trzymanych w palcach lub naciskając stopami pedały. System kamer o dużej rozdzielczości zapewnia uzyskanie trójwymiarowego obrazu pola operacyjnego, w którym można się poruszać, naciskając pedały lub wprawiając w ruch ramiona robota. Narzędzia EndoWrist zapewniają 7 stopni swobody ruchu, co naśladuje intuicyjnie naturalne ruchy dłoni i nadgarstka, zbliżone do wykonywanych w trakcie operacji otwartych.
W kwietniu 2005 r. FDA zarejestrowała wykorzystanie technologii z użyciem robota do przeprowadzania operacji ginekologicznych. Od tamtej pory wprowadzanie chirurgii z użyciem robota następowało bardzo szybko. W doniesieniach pochodzących z kilku szpitali akademickich opisywano gwałtowne zmniejszenie się liczby zarówno histerektomii wykonywanych metodą otwartą, jak i tradycyjnych zabiegów laparoskopowych, a jednocześnie gwałtowne zwiększenie się liczby operacji przeprowadzanych z użyciem robota. 3, 4
Bezpieczne wykonywanie operacji z użyciem robota
Chirurdzy, którzy chcą wykonywać operacje z użyciem robota, muszą być odpowiednio wyszkoleni, dobrze znać narzędzia, w które jest wyposażony robot, a także umieć bezpiecznie stosować tę technologię. Żadne z towarzystw ginekologicznych, w tym American College of Obstetricians and Gynecologists (ACOG), nie opracowało dotychczas formalnych zaleceń wykorzystywania tej metody. Wyjątkiem jest zalecenie ACOG, by operator posługiwał się nią pod nadzorem i z pomocą doświadczonego kolegi do czasu osiągnięcia odpowiedniej biegłości. 5
Na podstawie wyników nieformalnego sondażu przeprowadzonego wśród chirurgów doświadczonych w przeprowadzaniu operacji z użyciem robota jeden z autorów zaproponował szczegółowy plan szkolenia w posługiwaniu się tą techniką. Uwzględnia on wykłady teoretyczne, ćwiczenia na platformach lub symulatorach robotów, obserwacje zabiegów, ćwiczenia na żywych zwierzętach laboratoryjnych, a w końcu wykonywanie zabiegów pod nadzorem doświadczonych kolegów.
Przed przystąpieniem do bardziej zaawansowanych operacji szkoląca się osoba powinna wykonać co najmniej 3 proste operacje pod nadzorem i co najmniej 12-15 prostych operacji samodzielnie. 6 Bezpieczne wykorzystywanie technologii z użyciem robota i zminimalizowanie powikłań wymaga przyjęcia i wprowadzenia do praktyki klinicznej starannie opracowanego planu szkolenia.
Zapewnienie skuteczności operacji z użyciem robota
Zapewnienie skuteczności operacji z użyciem robota wymaga pracy zespołowej, przygotowania oraz zaangażowania. Do osiągnięcia tego celu niezbędna jest skoordynowana praca zespołu. Zespół ten składa się z koordynatora, operatora, pierwszego asystenta, dodatkowego pomocnika, technika chirurgicznego oraz anestezjologa. Koordynator usuwa potencjalne usterki systemu i zapewnia jego właściwe funkcjonowanie. Każdy członek zespołu ma wyznaczone odpowiednie zadania. Na przykład asystent stojący przy stole operacyjnym wyposaża ramiona robota w odpowiednie narzędzia, natomiast drugi asystent obsługuje manipulator pochwowy. Unikanie wykonywania zbędnych ruchów wymaga jasnej i ciągłej komunikacji między asystentem pracującym przy stole operacyjnym a operatorem. Asystenci muszą też umieć odpowiednio postępować, gdy dojdzie do kolizji ramion robota.
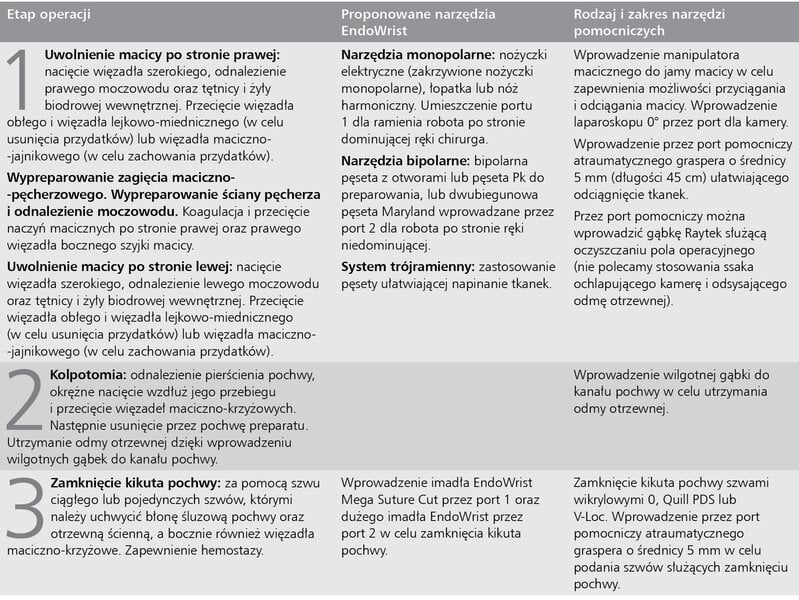
Tabela. Kolejne etapy histerektomii wykonywanej z użyciem robota oraz zalecane narzędzia
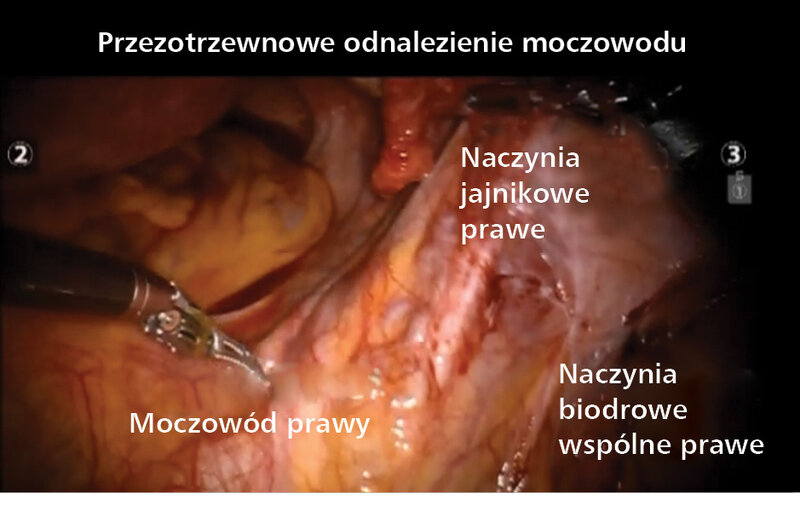
Film wideo 1. Pięć etapów histerektomii z użyciem robota
Operatorzy, którzy zaczynają posługiwać się tą techniką, powinni poświęcić czas na wykonywanie wielu kolejnych czynności za pomocą robota, by nauczyć się ich i osiągnąć wprawę. Czynnościami tymi są obsługa kilku pedałów, śledzenie położenia narzędzi i opanowanie właściwych ruchów nimi. Wykorzystanie skomputeryzowanych symulatorów robotów, podobnych do symulatorów używanych w szkoleniu pilotów, ułatwia nabycie umiejętności i osiągnięcie sprawności w operowaniu za pomocą robota. 6
Na koniec trzeba opracować zrozumiałe i jednolite etapy postępowania typowe dla każdej operacji, które każdy z członków zespołu opanuje i będzie powtarzał w trakcie kolejnych zabiegów. Jedną z propozycji wykonywania kolejnych etapów histerektomii z użyciem robota przedstawiono w tabeli (a także na filmie wideo 1, www.contemporaryobgyn.net/robotic_hysterectomy_5_steps).
Ułożenie chorej i rozmieszczenie portów robota
Ułożenie chorej
Do operacji z użyciem robota chorą należy ułożyć w pozycji ginekologicznej z kończynami dolnymi umieszczonymi w wyściełanych strzemionach (Allen Medical Systems), a stół operacyjny ustawić w pozycji Trendelenburga. Kończyny górne układa się bezpiecznie na wyściełanych podkładkach, by zapobiec uszkodzeniom nerwów. Specjalne podpórki pod ramiona minimalizują ryzyko zsunięcia się ze stołu operacyjnego chorej ułożonej w pozycji Trendelenburga. Podpórki te muszą być również wyściełane, by nie doszło do uszkodzenia splotów barkowych. Trzeba pamiętać, że utrzymywanie pozycji Trendelenburga przez ponad 3 godziny sprzyja uszkodzeniu splotu barkowego, złuszczaniu się rogówki, obrzękowi krtani, obrzękowi mózgu oraz niedokrwiennej neuropatii nerwu wzrokowego. 10 Etiologia tych potencjalnych powikłań śródoperacyjnych jest niejasna. Uważa się jednak, że do ich wystąpienia może się przyczynić długotrwałe ułożenie w pozycji Trendelenburga z dużym nachyleniem stołu, zwłaszcza jeśli wskaźnik masy ciała (BMI) chorej przekracza 30.
Rozmieszczenie portów
Właściwe rozmieszczenie portów ma zasadnicze znaczenie nie tylko dla zminimalizowania potencjalnych powikłań, lecz również dla skutecznego przeprowadzenia operacji. Platformy robotów chirurgicznych są wyposażone w system dwu- lub trójramienny. System dwuramienny jest tańszy, ale posługiwanie się nim w trakcie zabiegu wymaga współpracy asystenta. W naszym ośrodku chętniej wykorzystuje się system trójramienny zapewniający stabilne odsłonięcie pola operacyjnego w zastępstwie asystującego chirurga. Kolejne etapy wprowadzania portów przedstawiono na rycinie.
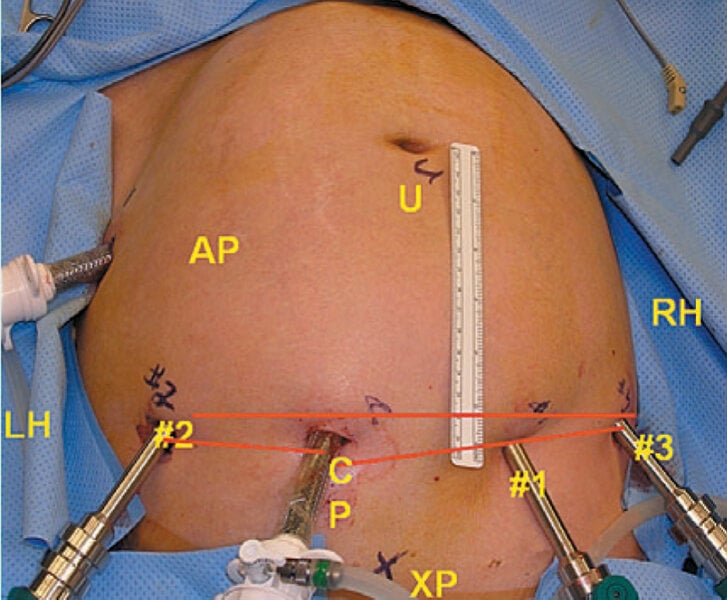
Rycina. Kolejność wprowadzania portów.
W naszym ośrodku porty 1 i 3 umieszcza się najchętniej w prawym górnym kwadrancie brzucha, głównie dlatego, że chirurdzy są na ogół praworęczni. Port 2 wprowadza się w lewym górnym kwadrancie brzucha, natomiast port dla kamery umieszcza się między portami 1 i 2 (rycina). Jeśli chirurg jest leworęczny, porty 1 i 3 umieszcza się w lewym górnym kwadrancie brzucha chorej, zaś port 2 w prawym górnym kwadrancie.
Po umieszczeniu portu dla kamery w linii pośrodkowej ciała nacina się powłoki brzuszne i wytwarza odmę otrzewnej, a następnie wyznacza miejsca wprowadzenia kolejnych portów. W miejscu portu dla kamery umieszcza się trokar o średnicy 12 mm, po czym przeprowadza się laparoskopię zwiadowczą, by ocenić czy, w jamie otrzewnej są zrosty. W naszym ośrodku wykorzystuje się w tym celu dodatkowy laparoskop o średnicy 5 mm, którym łatwo manewrować, jeśli trzeba uwolnić narządy ze zrostów.
Krok 2: Umieszczenie portu pomocniczego w lewym dolnym kwadrancie brzucha. Dodatkowy port umieszcza się po wprowadzeniu portu dla kamery. Znajduje się on 2 cm poniżej portu 2 po tej samej stronie w lewym dolnym kwadrancie brzucha, na wysokości kolca biodrowego przedniego górnego. Umieszczenie tego portu ma wiele zalet: pozwala uwidocznić nadbrzusze w trakcie wprowadzania narzędzi przez porty dla robota, dzięki czemu unika się uszkodzenia narządów wewnętrznych, umożliwia śledzenie i usunięcie igły ze szwem tak, by nie zgubić igły, zapobiega też krzyżowaniu się ramion robota podczas preparowania tkanek w obrębie miednicy. Jeśli w trakcie operacji stracimy odmę otrzewnej i porty dla robota się przesuną, wprowadzenie konwencjonalnego laparoskopu o średnicy 5 mm przez ten dodatkowy port pozwala uwidocznić, co się stało z portami dla robota bez konieczności ponownego podłączania kamery robota.
Krok 3: Rozmieszczenie portów robota. Wykorzystanie konwencjonalnego laparoskopu o średnicy 5 mm wprowadzonego przez dodatkowy port pozwala na bezpieczne rozmieszczenie portów i narzędzi robota pod bezpośrednią kontrolą laparoskopową. Porty dla robotów wprowadza się zazwyczaj tak, aby były w jednej linii, co zminimalizuje stykanie się ramion robota. Umieszcza się je przeważnie na wysokości pępka. Należy je jednak umieścić bliżej głowy chorej, jeśli operuje się duże mięśniaki lub chora jest otyła, a także aby umożliwić usunięcie okołoaortalnych węzłów chłonnych (film wideo 2, www.contemporaryobgyn.net/port_placement_side_docking).
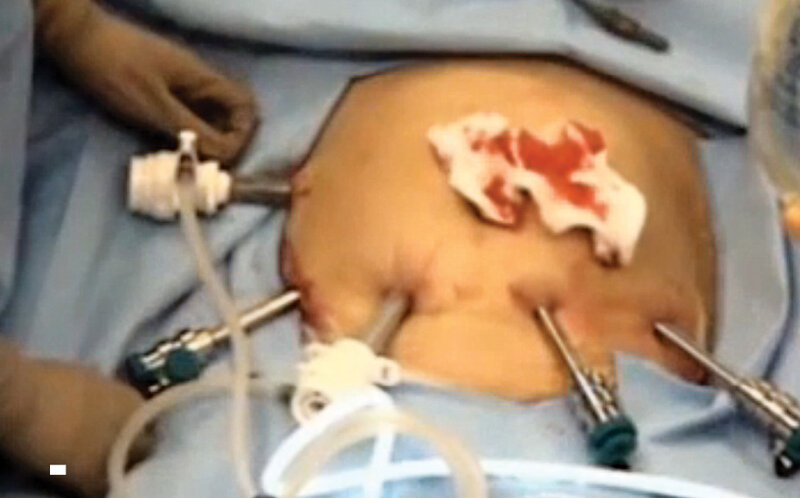
Film wideo 2. Umieszczenie portów i ich połączenia
Po odpowiednim umieszczeniu portów następuje podłączenie robota i jego ramion do właściwych portów. W zależności od rodzaju wykonywanej operacji robot jest ustawiony na poziomie biodra chorej (tzw. ustawienie boczne), ramion lub krocza. Podczas większości operacji wykonywanych w obrębie miednicy zaleca się stosowanie ustawienia bocznego, które umożliwia wygodny dostęp do pochwy. Robot powinien wówczas stać po stronie portów 1 i 3.
Narzędzia
Skuteczne przeprowadzenie operacji z użyciem robota wymaga zastosowania właściwych narzędzi. Przez port 2, czyli przeciwnie do ręki dominującej, wprowadza się bipolarny grasper służący do chwytania tkanek, koagulacji i zamykania naczyń. Monopolarna szpatułka, nożyczki elektryczne lub nóż harmoniczny umieszcza się zazwyczaj w porcie 1 po stronie ręki dominującej, by ułatwić preparowanie tkanek. W naszym ośrodku wolimy używać szpatułki do preparowania za pomocą ręki dominującej, chociaż taka pozycja nie pozwala na rozsuwanie i oddzielanie tkanek w celu odnalezienia płaszczyzny preparowania. Jeśli konieczne jest zastosowanie tej techniki chirurgicznej, lepiej posłużyć się nożyczkami elektrycznymi lub nożem harmonicznym. Zaletą noża harmonicznego jest możliwość uchwycenia tkanek jego tępymi końcówkami, czego nie zapewniają nożyczki elektryczne. Przez port 3 wprowadza się zwykle pęsetę, którą odciąga się tkanki, by ułatwić preparowanie.
Wskazówki pomagające uniknąć powikłań
Przyczynami powikłań operacji wykonywanych z użyciem robota mogą być: niesprawne działanie systemu robota, wady narzędzi, brak doświadczenia chirurga, uszkodzenia tkanek przez trokary oraz niewłaściwa technika chirurgiczna. Opisywano występowanie awarii systemu robota w trakcie 2,4% operacji z zakresu chirurgii ogólnej oraz 4,5% operacji urologicznych i operacji ginekologicznych wykonywanych z powodu nowotworów. 11, 12, 13 Nie opisano żadnego przypadku zgonu, a konwersji do operacji otwartej wymagało <1% chorych.
Wśród opisywanych problemów z narzędziami najczęstsze są wady izolacji końcówek monopolarnych nożyczek robota (monopolar scissors tip cover accessory, MSTCA). Właściwa izolacja zapobiega przebiciom prądu z powierzchni innych niż końcówka nożyczek. Autorzy prospektywnej analizy stwierdzili, że w systemie MSTCA pierwszej generacji widoczne wady izolacji występowały z częstością sięgającą niemal 40%, a problemy polegające na powstaniu łuku elektrycznego występowały w 33%. 14 Zauważyli też, że łuk elektryczny powstaje częściej przy większym zgięciu nadgarstka i użyciu większej mocy. Wady izolacji występowały już podczas pierwszego użycia narzędzia. W badaniu nie obserwowano takich zaburzeń podczas wykorzystywania MSTCA drugiej generacji. W innym badaniu częstość wad izolacji była podobna (33%), ale gwałtownie zwiększała się do 80% po dziesięciokrotnym użyciu narzędzia. 15 Uświadomienie sobie możliwości wystąpienia takiego powikłania jest szczególnie ważne, jeśli podczas preparowania i koagulowania tkanek wykorzystuje się głównie nożyczki monopolarne.
Dobrze udokumentowano śródoperacyjne powikłania operacji ginekologicznych z użyciem robota wykonywanych zarówno z powodu schorzeń łagodnych, takich jak usunięcie przydatków, mięśniaków macicy, wycięcie macicy z przyczyn łagodnych lub podwieszenie szyjki macicy do kości krzyżowej, jak i operacji z powodu nowotworów złośliwych – histerektomii, chirurgicznego ustalania stopnia zaawansowania raka trzonu macicy, radykalnej histerektomii oraz zmniejszenia masy nowotworu u chorych na raka jajnika. 6, 16, 17, 18, 19, 20, 21, 22, 23, 24, 25, 26, 27, 28, 29, 30, 31, 32 Odnotowywana w badaniach retrospektywnych częstość występowania powikłań operacji z użyciem robota wyniosła 2-10%. Były to głównie uszkodzenia jelita, naczyń, pęcherza moczowego, moczowodu lub nerwów. Powikłania te występują rzadziej niż w trakcie operacji otwartych, a retrospektywne porównanie wyników przebiegu pooperacyjnego po histerektomii z użyciem robota z przebiegiem po histerektomii laparoskopowej nie wykazało różnic. 33
W kolejnym prospektywnym randomizowanym badaniu klinicznym z grupą kontrolną nie stwierdzono różnic między powikłaniami po histerektomii całkowicie laparoskopowej wspomaganej przez robota a powikłaniami po konwencjonalnej histerektomii całkowicie laparoskopowej. 34 We wszystkich przytoczonych doniesieniach trudno było ustalić czynniki odpowiedzialne za wystąpienie powikłań. Niewykluczone, że należą do nich brak porozumienia między operatorem a asystentem pracującym przy stole operacyjnym w trakcie wymiany narzędzi, niewłaściwe śledzenie ruchu narzędzi, uszkodzenia termiczne w następstwie efektu sprzężenia oraz brak wyczucia, z jaką siłą tkanki są odciągane przez ramiona robota.
Przyczyną powikłań bywa też brak doświadczenia operatora lub niewłaściwy dobór chorych do operacji wykonywanych na wczesnym etapie krzywej uczenia się. Zachęca się zatem do wykonywania ćwiczeń z robotem oraz zaleca odpowiedni dobór prostych operacji we wczesnym okresie uczenia się. Operator powinien umieć radzić sobie z problemami i być świadomym potencjalnych wad narzędzi.
Należy dobrze opanować technikę operacji z użyciem robota, czyli porozumiewać się z asystentem wymieniającym narzędzia, śledzić ruchy narzędzi oraz poruszać nimi tak, aby zapobiegać uwolnieniu energii w następstwie efektu sprzężenia. Trzeba też unikać silnego odciągania tkanek oraz gwałtownych, nerwowych ruchów, by zminimalizować uszkodzenie tkanek w trakcie preparowania.
Refundacja operacji z użyciem robota
Obecnie nie ma formalnie specjalnych kodów CPT regulujących opłaty za przeprowadzenie operacji z użyciem robota. Zgodnie z aktualnym założeniem Medicare w 2013 r. nieskorygowane koszty zabiegów ginekologicznych wykonywanych z dostępu przez jamę brzuszną, przez pochwę, laparoskopowo lub z użyciem robota wahają się od 1957 do 5121 dolarów dla chorych operowanych ambulatoryjnie oraz od 5163 do 23 609 dolarów dla chorych operowanych w szpitalu. Natomiast nieskorygowane wynagrodzenie dla specjalistów i lekarzy wykonujących operacje waha się od 842 do 1851 dolarów. Wielkość opłat zależy od tego, czy nowotwór jest złośliwy czy łagodny, czy występują choroby współistniejące oraz jaką technikę zastosowano – otwartą czy małoinwazyjną.
Administracje szpitali obawiają się inwestowania w tę technologię z uwagi na jej znaczny koszt. Wyniki jednej z analiz ekonomicznych ujawniły, że bezpośrednie koszty i opłaty związane z wykonywaniem operacji z użyciem robota były większe w porównaniu z wyliczonymi dla operacji laparoskopowych. 35 Natomiast nie ma obecnie istotnych różnic między tymi zabiegami pod względem pokrycia kosztów szpitala, pracy chirurga i anestezjologa. Z kolei na podstawie innej z przeprowadzonych ostatnio analiz stwierdzono, że operacje z użyciem robota mogą się okazać opłacalne, biorąc pod uwagę ich skuteczność, liczbę płatników i rodzaj wykonywanych operacji. 36
W miarę zwiększania się liczby operatorów operujących z użyciem robota rośnie liczba zgłaszanych roszczeń prawnych. Operatorzy przeprowadzający te operacje są potencjalnie narażeni na zarzuty o błędy w sztuce lekarskiej z uwagi na niedopełnienie obowiązku uzyskania pisemnej świadomej zgody na zabieg oraz na niedostateczne kwalifikacje. Koniecznie trzeba zatem stosować się do zaleceń ACOG dotyczących świadomej zgody, w której informuje się chore o możliwości przeprowadzenia operacji z użyciem robota. Sugeruje się również, że ujawnienie chorej własnych umiejętności w wykonywaniu takich zabiegów i omawianie ich może zmniejszyć zagrożenie pozwem sądowym. 37
Do zapamiętania
• Krzywa uczenia się jest inna dla każdego etapu operacji z użyciem robota.
• Trwa dyskusja, czy wykorzystanie robotów chirurgicznych może zwiększyć całkowite koszty systemu opieki zdrowotnej.
• Operatorzy powinni pracować pod nadzorem lub z pomocą doświadczonych kolegów do czasu osiągnięcia odpowiedniej biegłości.
W skład systemu da Vinci wchodzi również symulator. Opracowanie symulatorów pozwala operatorom na utrzymanie ich umiejętności na wysokim poziomie. Najnowszy system Si jest wyposażony w sterowane robotycznie zginające się narzędzia EndoWrist, takie jak narzędzia do zamykania naczyń, ssak z płukaniem oraz stapler GIA.
Podsumowanie
Operacje z użyciem robota całkowicie zrewolucjonizowały chirurgiczne leczenie kobiet. Zaawansowane technologie, takie jak narzędzia EndoWrist intuicyjnie naśladujące ruchy ręki i nadgarstka zbliżone do wykonywanych podczas operacji otwartych mogą zapewnić udogodnienia ergonomiczne i prawdopodobnie wydłużyć czas aktywności zawodowej chirurga. Potwierdzenie ich przydatności wymaga jednak przeprowadzenia dalszych badań. Trwa dyskusja, czy wykorzystanie robota zwiększy całkowity koszt opieki zdrowotnej. Całkowity koszt operacji z użyciem robota trudno ustalić. W żadnym z dotychczasowych badań nie przeanalizowano obiektywnie rzeczywistych kosztów takich zabiegów.
W analizie kosztów operacji z użyciem robota trzeba uwzględnić nie tylko koszt wstępnej inwestycji w platformę chirurgiczną, roczny koszt utrzymania systemu oraz cenę narzędzi, lecz również stopień sprawności chirurga, wyposażenie sali operacyjnej oraz wyniki leczenia. Co więcej, technologia z użyciem robota pozwala wykonywać operacje minimalnie inwazyjne u chorych, u których przeprowadzenie zabiegu z dostępu przez pochwę lub laparoskopowo byłoby niemożliwe.
Contemporary OB/GYN, Vol. 58, No. 10, October 2013, p. T4. Robotics in gynecologic surgery.
- 1. Jacobson GF, Shaber RE, Armstrong MA, Hung YY. Hysterectomy rates for benign indications. Obstet Gynecol. 2006;107:1278–1283.
- 2. Einarsson JI, Matteson KA, Schulkin J, et al. Minimally invasive hysterectomies–a survey on attitudes and barriers among practicing gynecologists. J Minim Invasive Gynecol. 2010;17:167–175.
- 3. Matthews CA, Reid N, Ramakrishnan V, et al. Evaluation of the introduction of robotic technology on route of hysterectomy and complications in the first year of use. Am J Obstet Gynecol. 2010;203:499.e1–e5.
- 4. Paley PJ, Veljovich DS, Shah CA, et al. Surgical outcomes in gynecologic oncology in the era of robotics: analysis of first 1000 cases. Am J Obstet Gynecol, 2011;204:551.e1–e9.
- 5. ACOG Technology Assessment in Obstetrics and Gynecology No. 6: Robot-assisted surgery. 2009;114:1153–1155.
- 6. Lenihan JP Jr. Navigating credentialing, privileging, and learning curves in robotics with an evidence and experienced-based approach. Clin Obstet Gynecol. 2011;54:382–390.
- 7. Seamon LG, Fowler JM, Richardson DL, et al. A detailed analysis of the learning curve: robotic hysterectomy and pelvicaortic lymphadenectomy for endometrial cancer. Gynecol Oncol. 2009;114:162–167.
- 8. Lenihan JP Jr, Kovanda C. Seshadri-Kreaden U. What is the learning curve for robotic assisted gynecologic surgery? J Minim Invasive Gynecol. 2008;15:589–594.
- 9. Lim PC, Kang, E, Park do H. Learning curve and surgical outcome for robotic-assisted hysterectomy with lymphadenectomy: casematched controlled comparison with laparoscopy and laparotomy for treatment of endometrial cancer. J Minim Invasive Gynecol. 2010;17:739–748.
- 10. Gainsburg DM. Anesthetic concerns for robotic-assisted laparoscopic radical prostatectomy. Minerva Anestesiol. 2012;78:596– 604.
- 11. Kim WT, Ham WS, Jeong W, et al. Failure and malfunction of da Vinci Surgical systems during various robotic surgeries: experience from six departments at a single institute. Urology. 2009;74:1234–1237.
- 12. Agcaoglu O, Aliyev S, Taskin HE, et al. Malfunction and failure of robotic systems during general surgical procedures. Sur Endosc. 2012;26:3580–3583.
- 13. Finan MA, Rocconi RP. Overcoming technical challenges with robotic surgery in gynecologic oncology. Sur Endosc. 2010;24:1256–1260.
- 14. Engebretsen SR, Huang GO, Wallner CL, et al. A prospective analysis of robotic tip cover accessory failure. J Endourol. 2013;27:914–917.
- 15. Espada M, Munoz R, Noble BN, Magrina JF. Insulation failure in robotic and laparoscopic instrumentation: a prospective evaluation. Am J Obstet Gynecol. 2011;205:121.e1–e5.
- 16. Magrina JF, Espada M, Munoz R, et al. Robotic adnexectomy compared with laparoscopy for adnexal mass. Obstet Gynecol. 2009;114: 581–584.
- 17. Advincula AP, Xu X, Goudeau S 4th, Ransom SB. Robot-assisted laparoscopic myomectomy versus abdominal myomectomy: a comparison of short-term surgical outcomes and immediate costs. J Minim Invasive Gynecol. 2007;14:698–705.
- 18. Bedient CE, Magrina JF, Noble BN, Kho RM. Comparison of robotic and laparoscopic myomectomy. Am J Obstet Gynecol. 2009;201:566.e1–e5.
- 19. Payne TN, Dauterive FR. A comparison of total laparoscopic hysterectomy to robotically assisted hysterectomy: surgical outcomes in a community practice. J Minim Invasive Gynecol. 2008;15:286–291.
- 20. Giep BN, Giep HN, Hubert HB. Comparison of minimally invasive surgical approaches for hysterectomy at a community hospital: robotic-assisted laparoscopic hysterectomy, laparoscopic-assisted vaginal hysterectomy and laparoscopic supracervical hysterectomy. J Robot Surg. 2010;4:167–175.
- 21. Geller EJ, Siddiqui NY, Wu JM, Visco AG. Short-term outcomes of robotic sacrocolpopexy compared with abdominal sacrocolpopexy. Obstet Gynecol. 2008;112:1201–1206.
- 22. Gehrig PA, Cantrell LA, Shafer A, et al. What is the optimal minimally invasive surgical procedure for endometrial cancer staging in the obese and morbidly obese woman? Gynecol Oncol. 2008; 111:41–45.
- 23. Boggess JF, Gehrig PA, Cantrell L, et al. A case-control study of robot-assisted type III radical hysterectomy with pelvic lymph node dissection compared with open radical hysterectomy. Am J Obstet Gynecol. 2008;199:357.e1–e7.
- 24. Seamon LG, Cohn DE, Richardson DL, et al. Robotic hysterectomy and pelvic-aortic lymphadenectomy for endometrial cancer. Obstet Gynecol. 2008;112:1207–1213.
- 25. Cardenas-Goicoechea J, Adams S, Bhat SB, Randall TC. Surgical outcomes of robotic-assisted surgical staging for endometrial cancer are equivalent to traditional laparoscopic staging at a minimally invasive surgical center. Gynecol Oncol. 2010;117:224–228.
- 26. Lim PC, Kang E, Park do H. A comparative detail analysis of the learning curve and surgical outcome for robotic hysterectomy with lymphadenectomy versus laparoscopic hysterectomy with lymphadenectomy in treatment of endometrial cancer: a casematched controlled study of the first one hundred and twenty-two patients. Gynecol Oncol. 2011;120:413–418.
- 27. Estape R, Lambrou N, Diaz R, et al. A case matched analysis of robotic radical hysterectomy with lymphadenectomy compared with laparoscopy and laparotomy. Gynecol Oncol. 2009;113:357–361.
- 28. Maggioni A, Minig L, Zanagnolo V, et al. Robotic approach for cervical cancer: comparison with laparotomy: a case control study. Gynecol Oncol. 2009;115:60–64.
- 29. Nam EJ, Kim SW, Kim S, et al. A case-control study of robotic radical hysterectomy and pelvic lymphadenectomy using 3 robotic arms compared with abdominal radical hysterectomy in cervical cancer. Int J Gynecol Cancer. 2010;20:1284–1289.
- 30. Sert MB, Abeler V. Robotic-assisted laparoscopic radical hysterectomy: comparison with total laparoscopic hysterectomy and abdominal radical hysterectomy; one surgeon’s experience at the Norwegian Radium Hospital. Gynecol Oncol. 2011;121:600–604.
- 31. Tinelli R, Malzoni F, Cosentino F, et al. Robotics versus laparoscopic radical hysterectomy with lymphadenectomy in patients with early cervical cancer: a multicenter study. Ann Surg Oncol. 2011;18:2622–2628.
- 32. Magrina JF, Pawlina W, Kho RM, Magtibay PM. Robotic nervesparing radical hysterectomy: feasibility and technique. Gynecol Oncol. 2011;121:605–609.
- 33. Patzkowsky KE, As-Sanie S, Smorgick N, et al. Perioperative outcomes of robotic versus laparoscopic hysterectomy for benign disease. JSLS. 2013;17:100–106.
- 34. Paraiso MF, Ridgeway B, Park AJ, et al. A randomized trial comparing conventional and robotically assisted total laparoscopic hysterectomy. Am J Obstet Gynecol. 2013;208:368.e1–e7.
- 35. Venkat P, Chen LM, Young-Lin N, et al. An economic analysis of robotic versus laparoscopic surgery for endometrial cancer: costs, charges and reimbursements to hospitals and professionals. Gynecol Oncol. 2012;125:237–240.
- 36. Geller EJ, Matthews CA. Impact of robotic operative efficiency on profitability. Am J Obstet Gynecol. 2013;Mar 25. [Epub ahead of print]
- 37. Lee YL, Kilic GS, Phelps JY. Medicolegal review of liability risks for gynecologists stemming from lack of training in robot-assisted surgery. J Minim Invasive Gynecol. 2011;18:512–515.
 Dodaj do ulubionych
